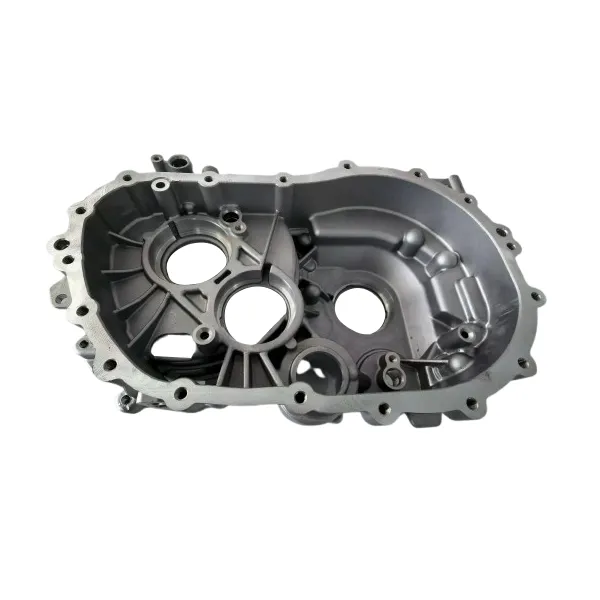
Prototipagem de componentes robóticosé uma etapa central na pesquisa e desenvolvimento de robôs, verificação funcional e otimização de desempenho. Ele aproveita a transmissão de alta precisão do robô, a lógica de movimento complexa e a adaptabilidade a vários cenários para transformar rapidamente soluções de design em protótipos físicos. Esses protótipos são então usados para testar indicadores-chave, como estabilidade estrutural, precisão de movimento e capacidade de carga, mitigando, em última análise, os riscos de produção. Sua seleção de tecnologia e design de processo compartilham semelhanças com a prototipagem de peças automotivas, mas se concentra mais em requisitos específicos de robôs, como “transmissão de precisão”, “leve” e “compatibilidade com vários materiais”. A seguir está uma análise detalhada dessas dimensões principais:
Objetivos principais e cenários de aplicação da prototipagem de peças de robôs
O núcleo da prototipagem de peças robóticas é verificar a viabilidade funcional e ensaiar processos de produção em massa, atendendo principalmente aos seguintes cenários:
Verificação de transmissão de precisão: Para componentes principais de transmissão, como redutores, rolamentos e engrenagens, protótipos são usados para testar a precisão da malha e a eficiência da transmissão (por exemplo, para sinais de emperramento ou ruído anormal) para garantir que os erros de movimento do robô estejam dentro de ±0,01 mm (por exemplo, para braços robóticos industriais).
Teste de resistência estrutural e carga: Para componentes de suporte de carga, como ligações de braços robóticos e estruturas corporais, protótipos são usados para simular condições reais de trabalho (por exemplo, carregando uma carga de 5 kg) para testar a resistência à flexão e à fadiga para evitar o risco de "quebra induzida por carga" após a produção em massa. Avaliação da flexibilidade de movimento: Para peças móveis, como conjuntos de juntas e garras flexíveis, protótipos são usados para verificar a amplitude de movimento (por exemplo, ângulo de rotação, deslocamento telescópico), velocidade de resposta (por exemplo, atraso na ação de preensão) e otimizar a estrutura mecânica e a lógica de controle.
Teste de compatibilidade multimateriais: Os robôs geralmente exigem uma combinação de “metal + plástico + materiais flexíveis” (por exemplo, juntas de metal + caixa de plástico + pinças de silicone). A verificação da prototipagem requer a verificação da compatibilidade de montagem de diferentes materiais (por exemplo, correspondência do coeficiente de expansão térmica e confiabilidade da conexão).
Verificação de personalização de pequenos lotes: Para robôs especializados (por exemplo, robôs cirúrgicos médicos e robôs à prova de explosão), pequenos lotes de protótipos (10 a 50 peças) são necessários para testes de adaptação de cenário (por exemplo, esterilidade para robôs cirúrgicos, resistência ao impacto para robôs à prova de explosão).
Utilizamos cookies para lhe oferecer uma melhor experiência de navegação, analisar o tráfego do site e personalizar o conteúdo. Ao utilizar este site, você concorda com o uso de cookies. política de Privacidade